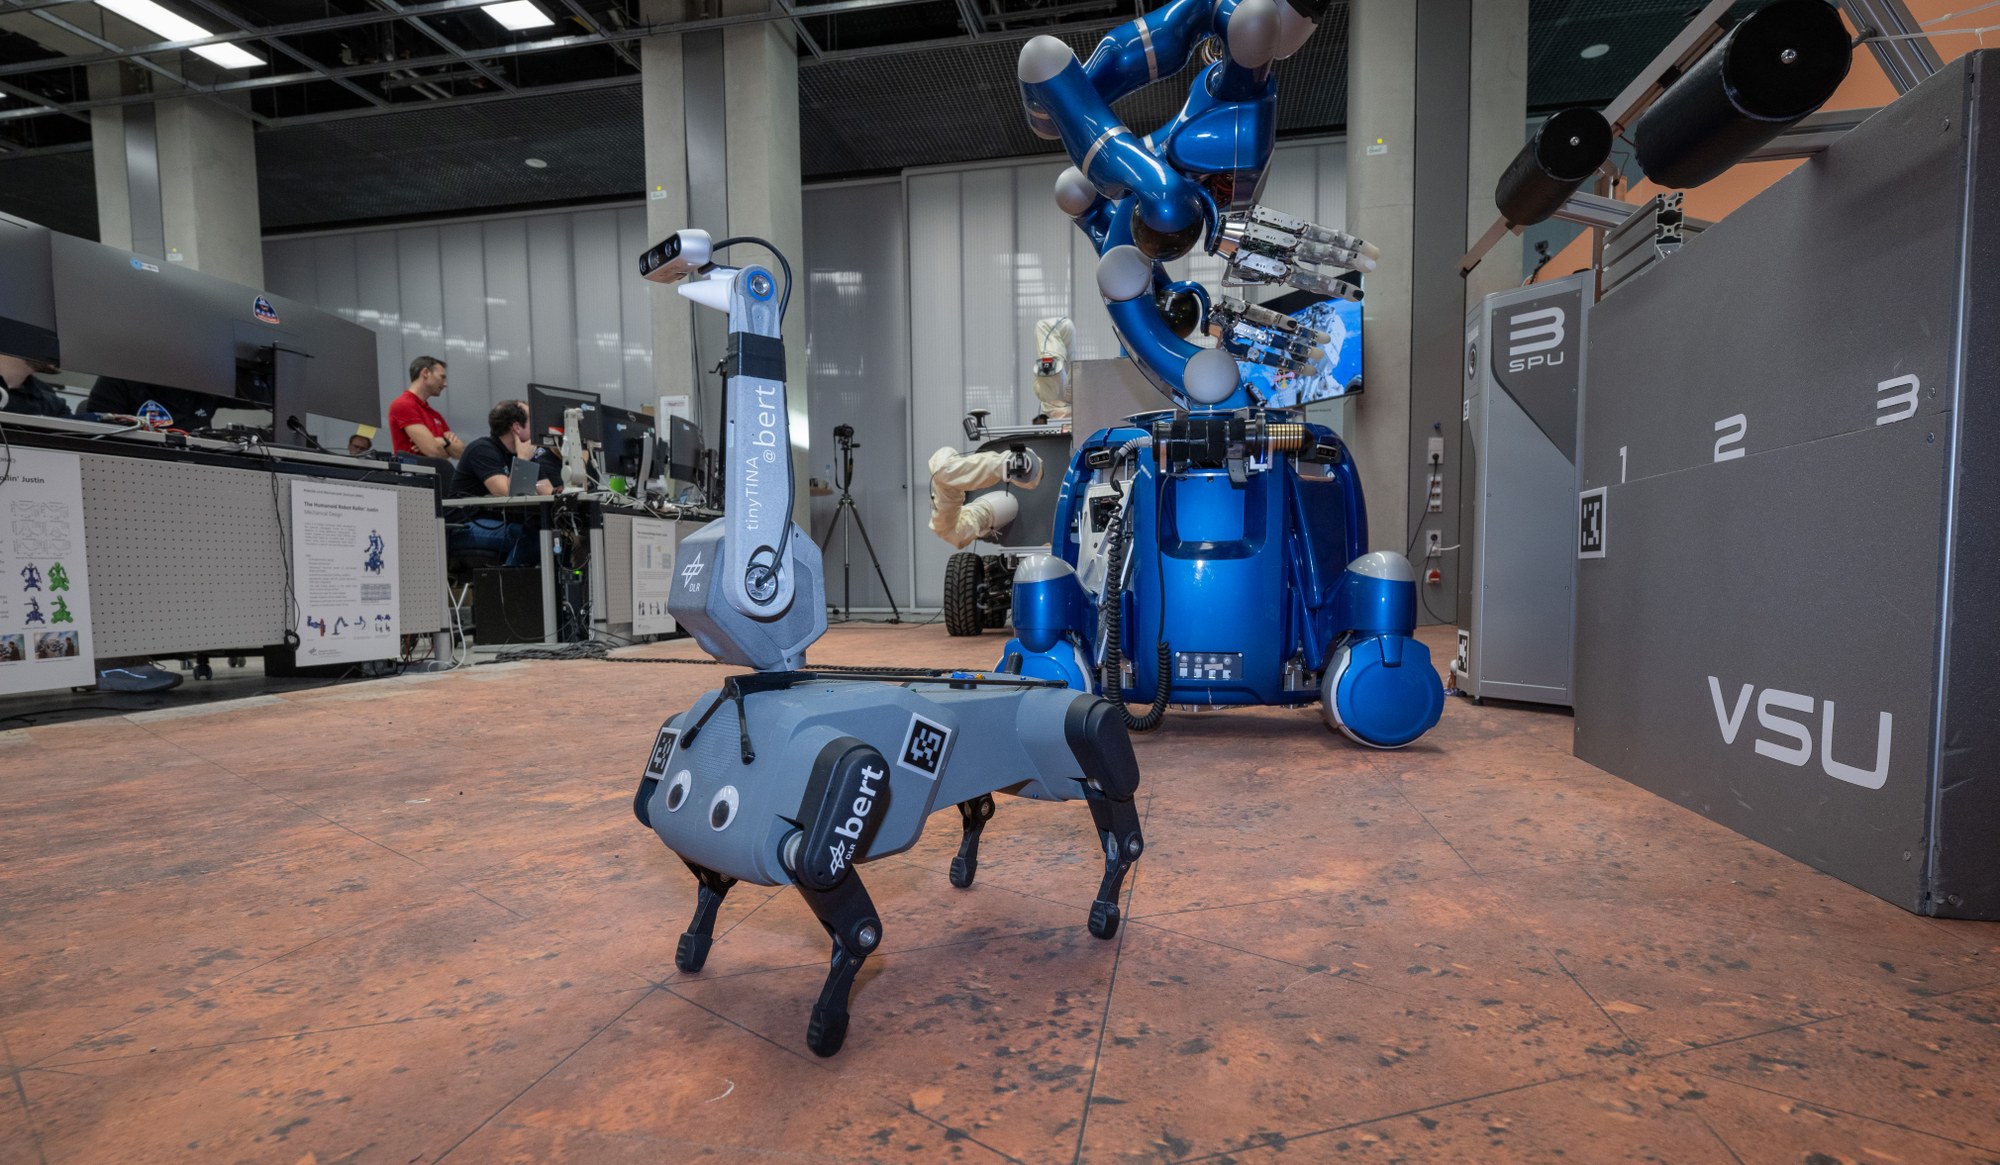
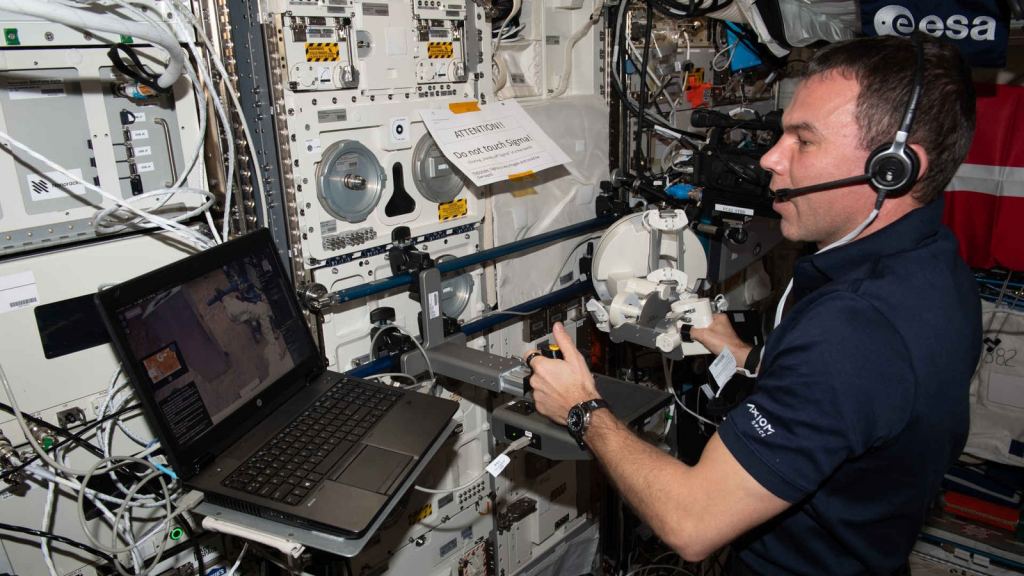
فضانورد سوئدی، مارکوس وند، فرماندهی یک سری رباتها را در آلمان در حالی که در ایستگاه فضایی بینالمللی بود، برعهده گرفت و با سرعت 28000 کیلومتر در ساعت (17500 مایل در ساعت) به دور زمین میچرخید. محققان میخواهند بفهمند که تأخیرهای زمانی چگونه میتوانند بر کنترل از راه دور رباتها از یک سکوی مداری تأثیر بگذارند. فضانوردان آینده می توانند از طریق یک فضاپیمای در حال گردش، مریخ نوردها را روی سطح ماه یا مریخ کار کنند. تا به حال، فقط مریخ نوردهای چرخدار بخشی از آزمایشات بوده اند، اما اکنون آنها یک ربات سگ مانند به نام برت را اضافه کرده اند.
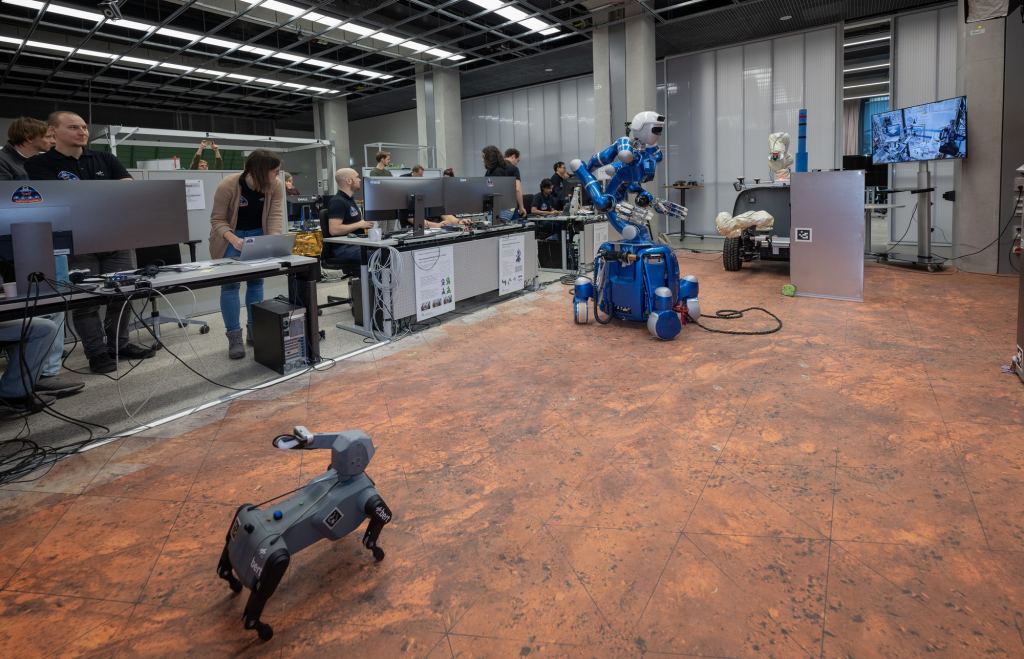
این جلسه تحقیقاتی ربات، به نام آواتار سطحی، آزمایشهای اولیه انجام شده در جولای 2023 را دنبال میکند. Wand رباتها را از یک ایستگاه کنترلی در ماژول کلمبوس ایستگاه فضایی اداره میکند و سه ربات مختلف را در مرکز رباتیک و مکاترونیک آژانس فضایی آلمان (DLR) فرماندهی میکند. در Oberpfaffenhofen، آلمان. هدف توسعه فناوریهای نوآورانه است که به انسان اجازه میدهد چندین ربات را با دقت کنترل کند و آنها را به صورت نیمه یا کاملاً مستقل عمل کند و حتی رباتهای مختلف را وادار کند تا یک کار را با هم انجام دهند.
آلین آلبو شافر، مدیر موسسه رباتیک و مکاترونیک DLR گفت: «ایستگاههای آینده در ماه و مریخ، از جمله زیستگاههای فضانوردان، توسط روباتهایی که تحت هدایت فضانوردان کار میکنند، ساخته و نگهداری خواهند شد. در مقاله DLR آخرین الگوریتمهای کنترلی و هوش مصنوعی ما به یک فضانورد اجازه میدهد تا تیم کاملی از رباتهای مختلف را فرماندهی کند. تیم DLR-ESA ما در مورد این فناوری یک رهبر جهانی است.
کنترل از راه دور ربات سگ مانند برت اولین باری است که یک ربات بدون چرخ محرک از راه دور توسط فضانوردان از فضا کنترل می شود. ربات خدمات انسان نمای Rollin’ Justin متعلق به DLR و اینتراکت روور ESA قبلاً از راه دور از فضا خلبانی شده بودند.
در طول جلسه، وانت، که بخشی از خصوصی Axiom Mission 3 (Ax-3)، توانست به برت دستور دهد تا از چندین نوع راه رفتن استفاده کند، و به دلیل حرکت مبتنی بر پا، برت توانست زمین های ناهموار، از جمله غارهای کوچک را کاوش کند – مناطقی که ربات های غلتان نمی توانند به آنها دسترسی پیدا کنند. در یک نقطه، وانت به برت اجازه داد تا محیط آزمایشگاه را به تنهایی کاوش کند و زمین را با چشمان دوربین مشاهده کند. در همین حال، وانت Rollin’ Justin و Interact Rover را اجرا می کند.
تاخیر زمانی بین ISS و زمین معمولا کمتر از یک ثانیه است.
ماتیاس مورر، فضانورد آژانس فضایی آلمان، توضیح داد: «این به این دلیل است که تماس رادیویی من ابتدا از ایستگاه فضایی بینالمللی به White Sands در ایالات متحده میرسد. در ویدئویی از DLR از آنجا به هیوستون در ناسا می رود. از آنجا به مونیخ، جایی که مرکز کنترل ما در Oberpfaffenhofen است، ارسال خواهد شد.
مورر اضافه کرد که تاخیر تجربه شده مانند چیزی است که گاهی اوقات در تماس اسکایپ اتفاق می افتد، که گاهی اوقات تاخیر در ارتباط دارد. و البته زمان تاخیر رفت و برگشت می تواند نزدیک به 2 ثانیه باشد که مخصوصا در هنگام مکالمه به اندازه کافی قابل توجه نیست.
DLR گفت که عملیات آینده ربات ها و انسان ها باید به خوبی برنامه ریزی شود تا بتوانند به عنوان یک تیم کار کنند. به عنوان مثال، هنگام ساخت یک زیستگاه، ترکیب مهارت های مختلف چندین ربات بسیار مفید است.
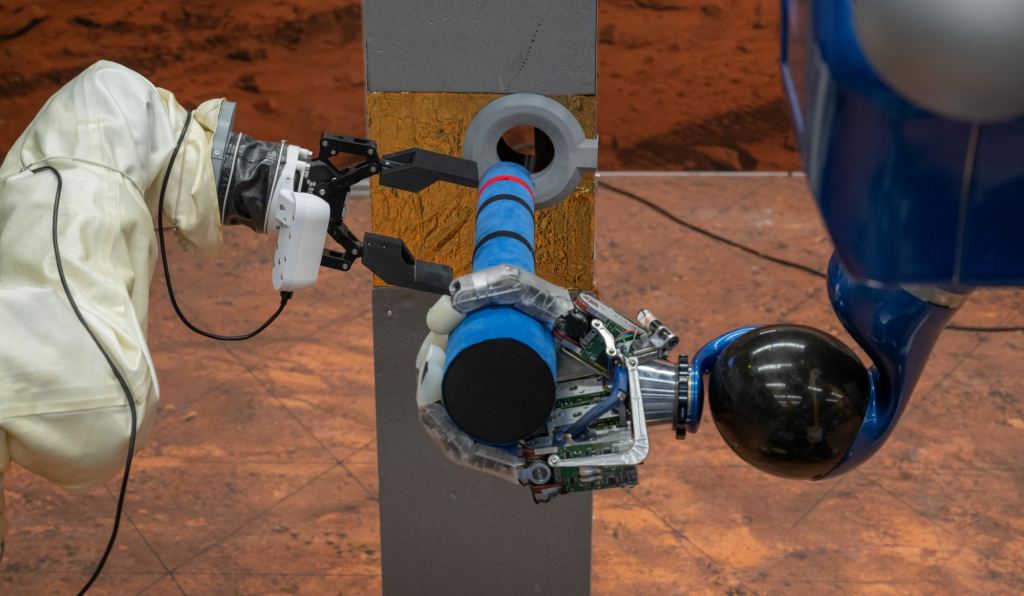
واند نیز این مفهوم را آزمایش کرد و برای اولین بار دو ربات با هم کار کردند تا یک کار را انجام دهند: رولین جاستین و اینتراکت روور به طور مشترک یک لوله کوتاه که نشان دهنده یک دستگاه اندازه گیری علمی بود نصب کردند. تحت فرمان واند، رولین جاستین از دستان ماهرانه خود برای گرفتن ایمن لوله و هدایت آن به نقطه اندازه گیری استفاده می کند. سپس وانت از کنترل از راه دور مریخ نورد اینتراکت برای نصب لوله در موقعیتی که جاستین نگه داشته بود استفاده کرد.
ربات ها همچنین در فضا روی ایستگاه فضایی بین المللی استفاده شده اند. روبنورد یک پروژه مشترک بین دارپا و ناسا است که یک ربات نیم تنه انسان نما برای آزمایش روباتیک در فضا ایجاد کرد. علاوه بر این، سه ربات پرواز آزاد در ایستگاه فضایی، موسوم به Astrobees، از نمایشهای فناوری متعددی برای انواع مختلف کمک رباتیک در مأموریتهای اکتشاف فضا و زمین پشتیبانی میکنند.


